

I. Originile și integrarea tehnologiei
Evoluția tehnologiei AGV este un microcosmos al dezvoltării automatizării industriale. În 1913, Ford a introdus vehicule ghidate pe șenile-care, precum șinele mecanice de pe sol, transportau piesele de-a lungul rutelor fixe cu o viteză mică de 0,3 m/s-un mod rigid de transport care a durat aproape jumătate de secol. Abia în 1953 a apărut tehnologia de ghidare electromagnetică. Prin încorporarea cablurilor care transportă o frecvență de 10 kHz sub podeaua atelierului pentru a crea un câmp electromagnetic, AGV-urile au obținut o precizie de poziționare de ±15 mm. Cu toate acestea, orice modificare a traseului a necesitat încă recablare, făcând modificări extrem de costisitoare.
Adevărata revoluție a avut loc la începutul secolului XXI. Odată cu dezvoltarea codurilor QR de către compania japoneza Denso, care a devenit un standard internațional în 2004, capacitatea de stocare a codurilor QR a depășit bariera de 7 KB. Un singur cod ar putea conține informații logistice complete, cum ar fi coordonatele atelierului și parametrii echipamentului. În 2012, KUKA din Germania a fost primul care a integrat cititoare de coduri QR industriale-cu AGV-uri. Într-un pilot la fabrica BMW din Leipzig, ajustarea traseului care în mod tradițional dura trei zile cu ghidare magnetică a fost finalizată în doar două ore. Această tehnologie inovatoare a promovat direct transformarea AGV-urilor din „trenuri cu cale fixă” în „roboți de transport inteligenți”.

Începând cu anii 2010, pe măsură ce tehnologia de recunoaștere a codurilor QR s-a maturizat și cerințele de navigare AGV au avansat, navigarea cu coduri QR a înlocuit treptat sistemele tradiționale de ghidare cu bandă electromagnetică sau magnetică. În China, tehnologia de navigare cu coduri QR AGV s-a dezvoltat rapid după 2010, găsind aplicații pe scară largă în producția de automobile și logistica de depozitare. Această evoluție a îmbunătățit precizia și flexibilitatea poziționării AGV, extinzând în același timp domeniul de aplicare al acestuia.
II. Principii de aplicare
Mecanism de navigare și poziționare
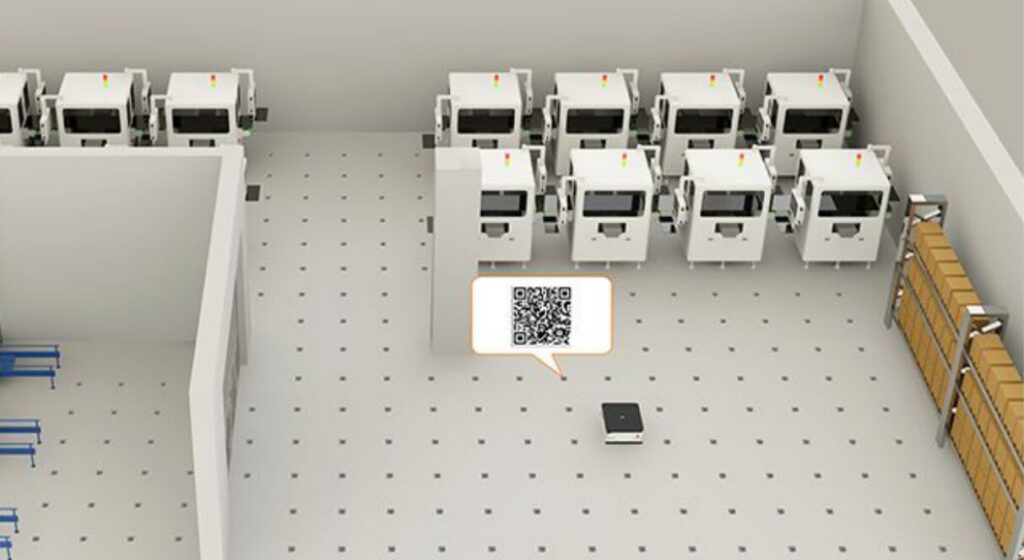
AGV-urile sunt echipate cu cititoare de coduri care scanează codurile QR la sol pentru a obține codificarea poziției, decalajele de coordonate și datele unghiului de direcție. Sistemul de programare generează o secvență de comandă de navigare bazată pe informațiile de coordonate a codului QR, iar AGV-ul se deplasează de la „punct la punct”, cu direcția corectată de un senzor IMU. Combinând poziționarea codului QR, datele IMU și informațiile codificatorului, se obține o poziționare de înaltă-precizie.
Sistem de control-în buclă închisă
Controlerul AGV ajustează vitezele roților în timp real pe baza feedback-ului de compensare din codurile QR pentru a asigura deplasarea pe traseul prestabilit. Prin integrarea datelor de kilometraj ale codificatorului, unghiurilor de direcție IMU și informațiilor de poziționare a codului QR, se formează un sistem de control în buclă închisă-de înaltă precizie-, care realizează o precizie de poziționare de până la ±1 mm. Prin controlul în buclă închisă-, AGV-ul poate funcționa stabil în medii dinamice, adaptându-se la condiții complexe de drum și la cerințele sarcinilor.
Arhitectura sistemului și modulele funcționale
Stratul de percepție:Cuprinzând cititoare de coduri, LiDAR și senzori de evitare a obstacolelor care lucrează împreună pentru a obține percepția mediului și protecția siguranței.
Stratul de decizie:Comunică între sistemul de control de la-nivel superior și modulul de control autonom al AGV pentru a finaliza alocarea sarcinilor, optimizarea căilor și gestionarea excepțiilor.
Stratul de execuție:Se bazează pe motoare de antrenare și mecanisme de manipulare a materialelor (cum ar fi sistemele de împingere{0}}tragere sau role) pentru a efectua sarcini de transport și interfață cu Sistemul de management al depozitelor (WMS).
III. Avantaje tehnice și scenarii tipice
Avantaje tehnice
Trasee flexibile și ajustabile:Căile de navigare cu coduri QR pot fi modificate rapid în funcție de nevoile de producție.
Precizie ridicată de poziționare:În comparație cu metodele tradiționale de ghidare, precizia de poziționare poate ajunge până la ±1 mm, îndeplinind cerințele producției de precizie.
Ușurință de întreținere:Etichetele cu coduri QR sunt ușor de întreținut, reducând uzura șinei de ghidare și costurile de întreținere.
Scenarii tipice
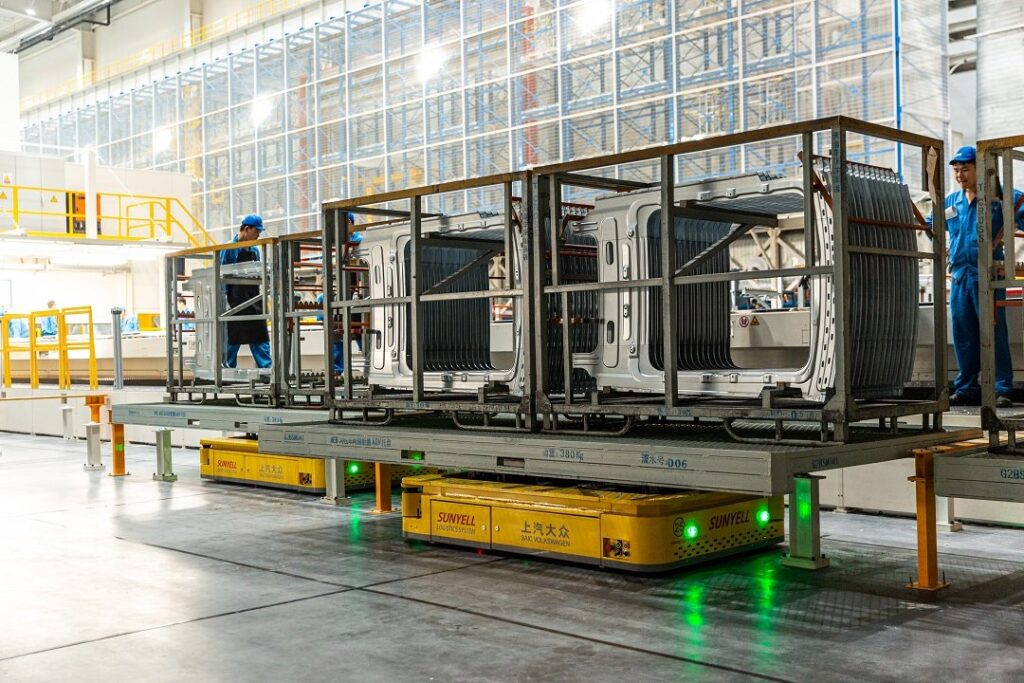
Producție de automobile:La atelierul de sudură din fabrică FAW-Volkswagen din Foshan, sunt instalate 3.200 de etichete ceramice cu coduri QR cu o rezistență la compresiune de 5 tone/m². Sistemul de transport flexibil compus din AGV-uri atinge o precizie de poziționare de ±0,2 mm pentru ansamblurile de caroserie, reducând timpul de schimbare în producția mixtă de la 4 ore la 18 minute. Codurile QR de verificare dublă-combinate cu îndrumări vizuale la fiecare stație de lucru cheie au redus erorile de asamblare la una la un milion.
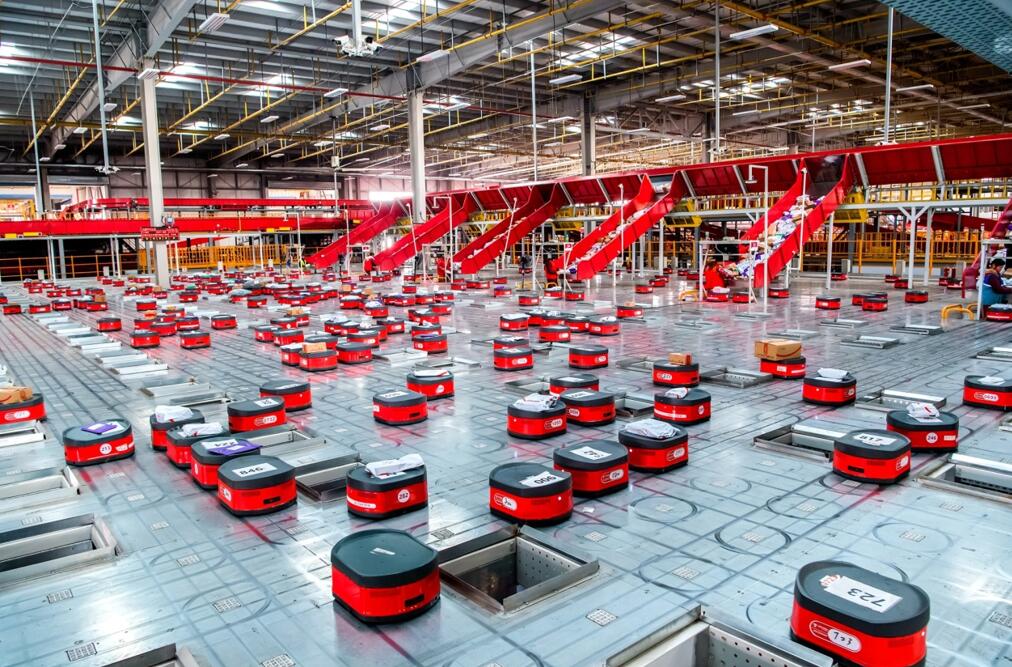
Depozitare inteligentă:În depozitul nr. 1 din Shanghai Asia de la JD.com, este folosit un aspect de cod QR cu nouă-grile. Fiecare raft este încorporat cu trei coduri de verificare în partea de jos, iar atunci când este combinat cu tehnologia de identificare RFID cu frecvență dublă-, densitatea depozitului este crescută cu 40%, cu precizia de ridicare atingând 99,99%.
Lanțul rece farmaceutic:În aplicațiile specializate pentru depozitele din lanțul de frig farmaceutic, etichetele cu coduri QR sunt acoperite cu un strat rezistent la temperaturi scăzute{0}, care poate menține funcționalitatea timp de 10 ani la -25 de grade, asigurând navigarea AGV fiabilă în medii înghețate.
IV. Pași detaliați ai principiului de aplicare
Inițializarea sistemului de navigație și aspectul codului QR
Pregătirea solului:Pardoseala este tratată cu un proces de autonivelare cu rășină epoxidică, cu o cerință de planeitate mai mică sau egală cu 3 mm pe 2 m.
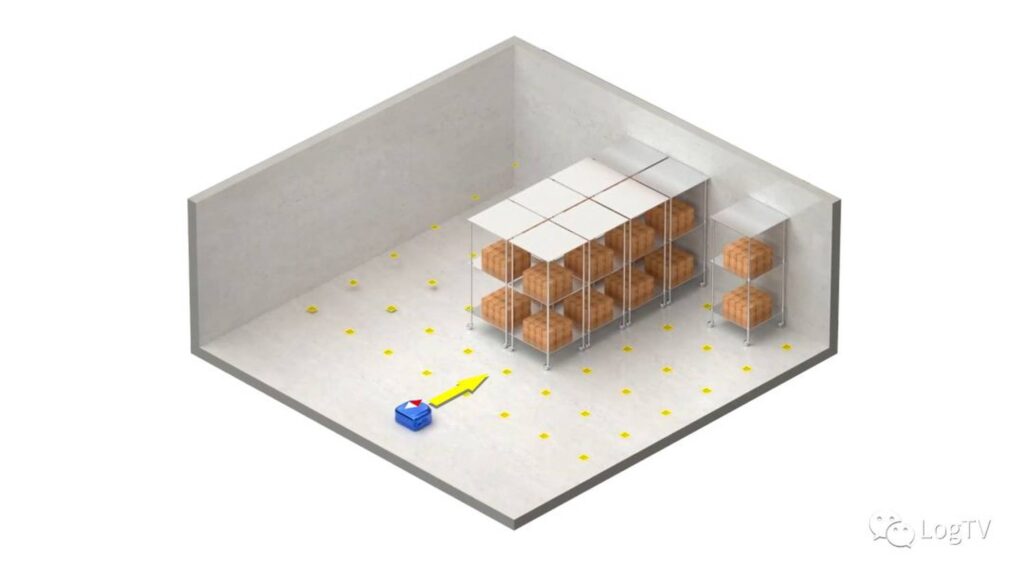
Instalarea etichetei codului QR:Etichetele sunt încorporate la nivelul solului și acoperite cu un strat de policarbonat de 5 mm rezistent la uzură-. Fiecare etichetă conține informații unice de codificare a poziției, decalaj și unghiuri de direcție într-un format standardizat. Etichetele sunt instalate de-a lungul traseului AGV-ului la intervale de 1 până la 3 metri pentru a forma o rețea de navigație, care acoperă zonele cheie. Etichetele trebuie să evite zonele cu uzură mare-și să fie întreținute în mod regulat.
Recunoașterea codurilor QR și achiziția de date
Captură de imagine:AGV-urile sunt echipate cu camere-de înaltă rezoluție sau cu scanere laser pentru a captura imagini cu coduri QR. Algoritmii de procesare a imaginii extrag informațiile etichetei.
Transmiterea datelor:Senzorii transmit coordonatele de poziție, decalajul și datele unghiului de direcție în timp real către controler. Înălțimea și unghiul de instalare a senzorului sunt optimizate pentru a asigura o recunoaștere eficientă.
Prelucrarea datelor și calculul poziționării
Potrivire globală:Controlerul potrivește codificarea poziției codului QR cu harta de coordonate globale presetată pentru a determina poziția absolută a AGV.
Corectarea erorilor:Pe baza feedback-ului offset și unghiului de direcție din codul QR, sunt calculate abaterile de la calea prestabilită și sunt generate comenzi de corecție. Datele de kilometraj ale codificatorului și unghiurile de direcție IMU sunt combinate pentru a corecta erorile cumulate și pentru a îmbunătăți precizia de poziționare.
Planificarea traseului și ajustarea dinamică
Generarea comenzii:Sistemul de planificare generează o secvență de comandă de navigare bazată pe cerințele sarcinii și o trimite controlorului AGV.
Ajustare-în timp real:Pe măsură ce AGV călătorește, citește continuu datele codului QR. Dacă este detectată un decalaj mai mare de 5 mm, algoritmul de control PID ajustează viteza roții motoare pentru a o aduce înapoi la calea prestabilită. În zonele dintre codurile QR, AGV se bazează pe IMU și datele codificatorului pentru a-și estima poziția până când următoarea etichetă este întâlnită pentru recalibrare.
Control cu mai multe-sensori și buclă închisă-
Detectarea obstacolelor:Senzorii LiDAR și ultrasonici monitorizează continuu obstacolele, declanșând evitarea situațiilor de urgență sau replanificarea traseului, dacă este necesar.
Control integrat:Controlerul integrează poziționarea codului QR, feedbackul senzorului și comenzile de control al mișcării pentru a forma un sistem în buclă închisă-, obținând precizie de poziționare la nivelul de ±1 mm. Semnalele de evitare a obstacolelor sunt combinate cu datele de navigație pentru a se asigura că AGV funcționează în siguranță în medii dinamice.
V. Rezumatul proceselor cheie
Inițializare:Puneți etichete cu coduri QR care conțin informații despre poziție și orientare.
Recunoaştere:Capturați și analizați datele etichetelor folosind senzori vizuali.
Pozitionare:Potriviți coordonatele globale și corectați erorile pentru a finaliza poziționarea.
Execuția căii:Urmați secvența de comandă și ajustați dinamic traiectoria pentru a menține traseul dorit.

În ultimii 22 de ani, Plutools s-a concentrat pe cercetarea, producția și vânzările de componente de bază pentru roboți mobili (AGV/AMR), inclusiv roți motrice, controlere de motoare, roți diferențiale, motoare reductoare și servomotoare. Cu tehnologie remarcabilă, calitate fiabilă și prețuri competitive, Plutools a devenit unul dintre cei mai mari furnizori de roboți mobili integrati din China. Oferim soluții și produse-de înaltă calitate clienților din diverse industrii, atât pe plan intern, cât și internațional.


